El aterrizaje autónomo lunar acaba de superar su ensayo más realista en un lago seco de California. La NASA ha validado con un dron el sistema que permite a una nave elegir sola su punto de descenso, sin que ningún operador le señale desde tierra dónde debe tocar el suelo.
El artilugio se llama Safe and Precise Landing – Integrated Capabilities Evolution, o SPLICE. Es una carga de guiado, navegación y control que vuela a bordo de un cuadricóptero Alta-X y que, en la última campaña, ejecutó maniobras simuladas de descenso y aterrizaje lunar. La prueba principal se hizo el 27 de agosto en el lecho seco del lago Rogers, junto al Centro de Investigación de Vuelo Armstrong de la NASA, en Edwards (California), según el comunicado oficial de la agencia.
Un mapa del terreno que se construye mientras la nave baja
El corazón del sistema es un paquete de software desarrollado en el Centro Espacial Johnson, en Houston. Durante el descenso, SPLICE genera mapas digitales de elevación de alta resolución a partir de datos de detección lumínica —la técnica que conocemos como lidar— y de otros sensores. Con ese modelo evalúa las zonas candidatas y mide pendientes, desniveles y rocas.
Si el punto previsto no supera el examen, el sistema no se detiene a preguntar. Desvía el vehículo hacia una alternativa más segura. Es la diferencia entre un piloto que busca un claro entre las rocas y un programa que ha dictaminado, en milisegundos, que ese claro no existe.
Entre junio y julio, los equipos del Johnson y del Armstrong integraron la carga en el Alta-X y volaron con ella. Aquellos ensayos no buscaban todavía el descenso perfecto: comprobaban que la caja hablara bien con el dron, que los datos llegaran completos y que la telemetría, y el control de comandos respondieran. El 15 de julio el aparato ya sostenía un vuelo estacionario con el sistema gobernando la maniobra.
Bajar a la Luna obliga a decidir en un segundo lo que en la Tierra se consultaría por radio con toda la calma del mundo.
Del lago Rogers al alunizaje: qué se probó el 27 de agosto
El vuelo de cierre fue el más ambicioso. El dron ejecutó un perfil completo —ascenso, aproximación, evaluación del terreno, selección de la zona de contacto y, cuando hizo falta, desvío a una alternativa— sobre el lecho del lago Rogers. La NASA lo describe como una simulación de alunizaje, no como un vuelo de laboratorio más.
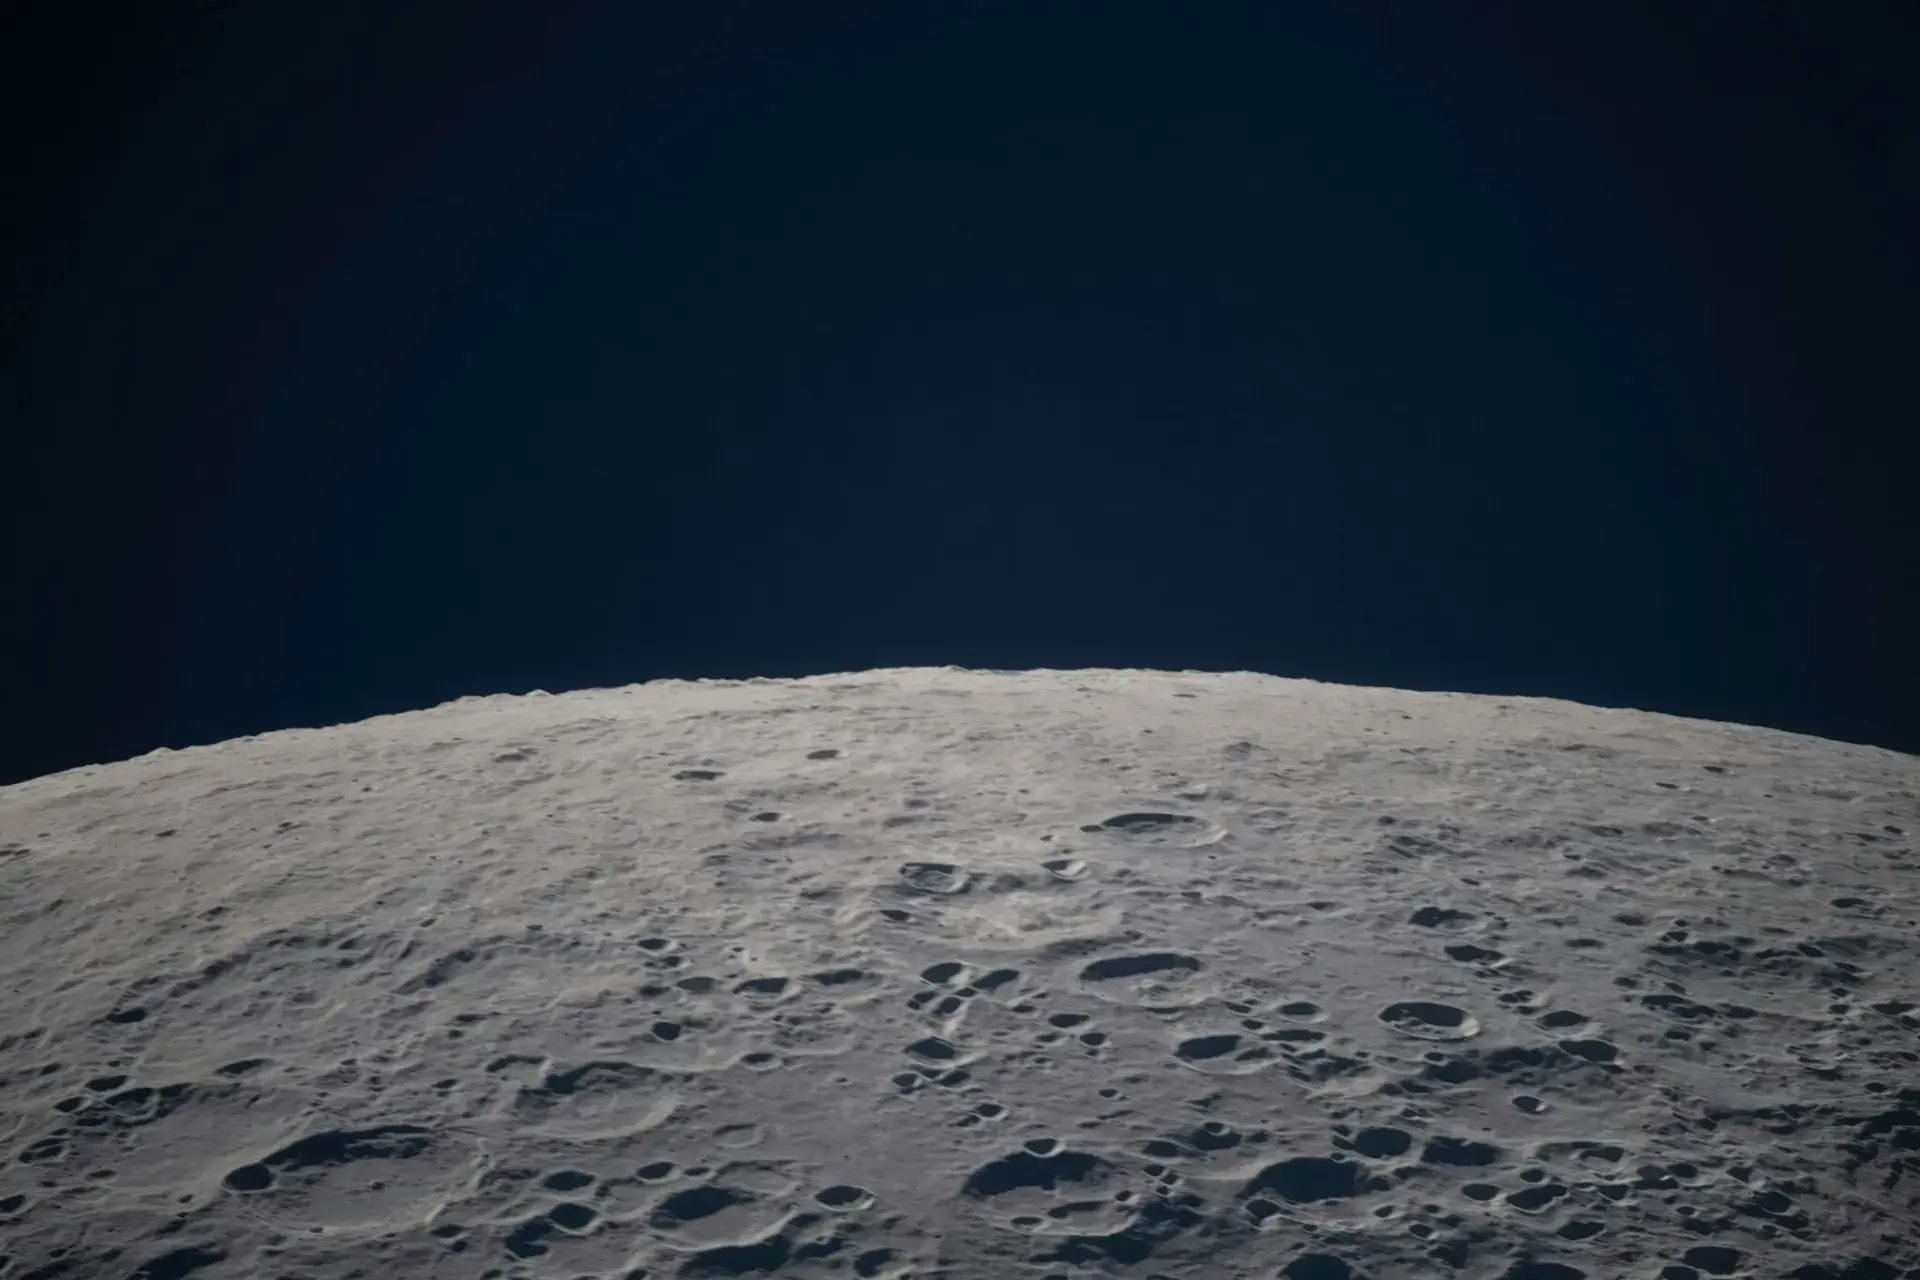
Conviene poner la escala. La Luna está a 384.400 kilómetros de media, y una señal de radio tarda alrededor de 1,3 segundos en cubrir esa distancia. Segundo y medio de silencio no parece nada hasta que se recuerda que un módulo lunar toca el suelo a velocidad de caminante y que cada corrección debe llegar antes que él. La única salida razonable es que la nave lleve el criterio a bordo. Nadie desde el control de misión va a salvar ese descenso.
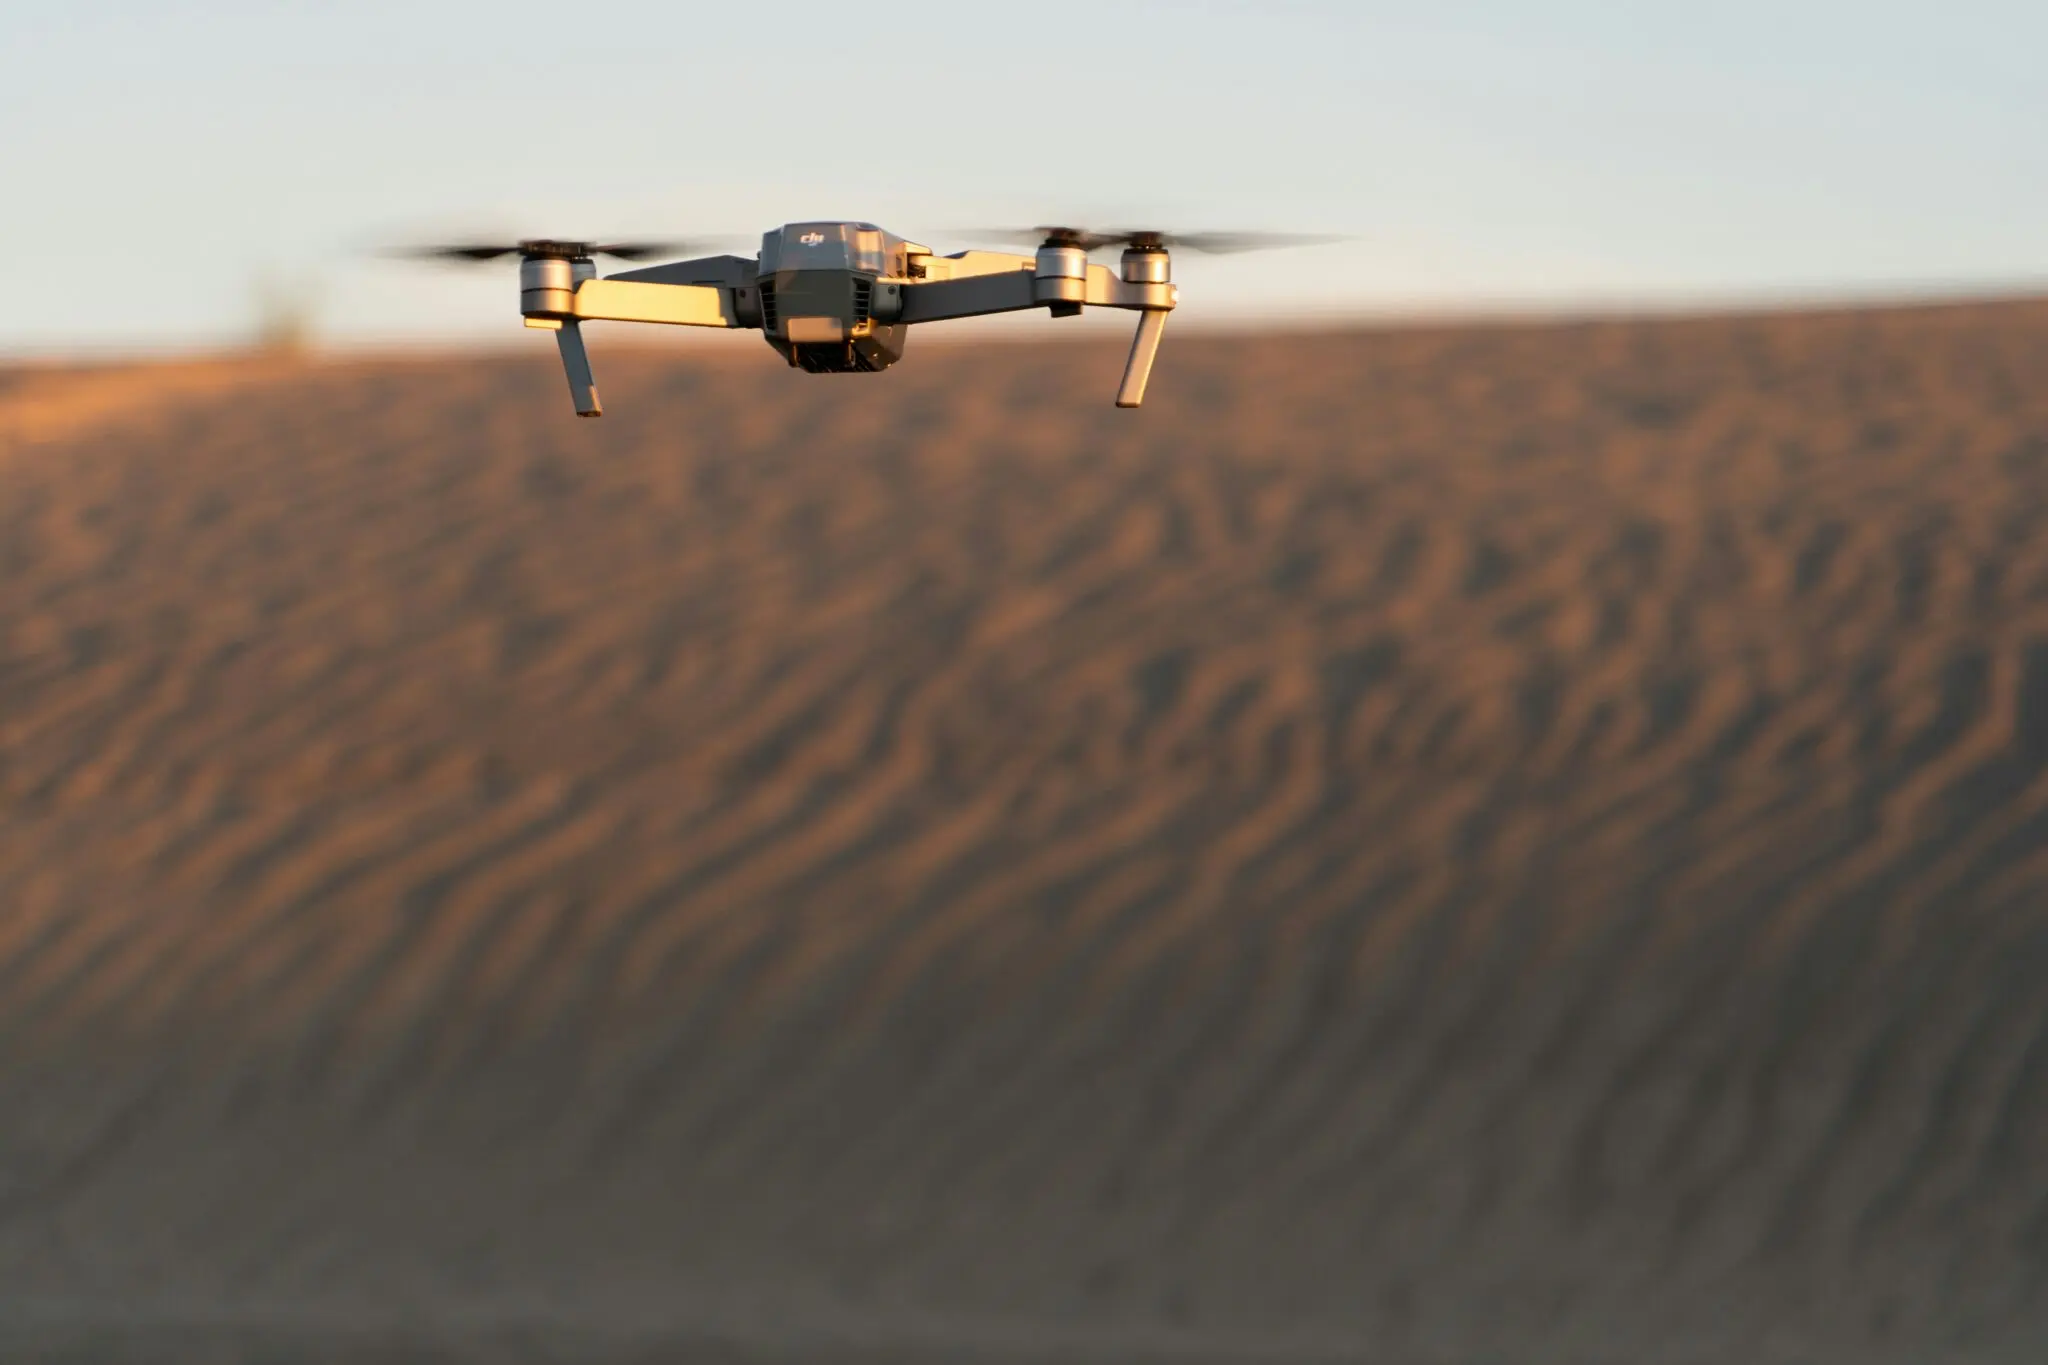
El escenario tampoco es casual. El lago Rogers es una superficie plana, seca y enorme, con pocos obstáculos y visibilidad limpia, que permite repetir pasadas sin poner a nadie en peligro. Allí se han probado durante décadas aeronaves experimentales. La novedad es quién toma la decisión: un algoritmo.
«Este vuelo de prueba es la culminación de casi una década de trabajo», resumió Davis Adams, director del proyecto SPLICE. El equipo sostiene que la campaña elevó el nivel de madurez tecnológica del sistema y lo dejó listo para integrarse en futuras misiones lunares, tanto robóticas como tripuladas.
Casi diez años para que una máquina aterrice sola. Ahí está el salto.
Lo que falta: del dron al módulo lunar
La pregunta honesta es cuánto de este éxito se traslada a un descenso de verdad. Un dron vuela en la atmósfera, con gravedad terrestre, a velocidades modestas y con la opción de abortar sin consecuencias. Un módulo lunar desciende en el vacío, sin sustentación, con el propergol contado y sin segunda oportunidad. La prueba valida la arquitectura —sensores, mapas, lógica de desvío, diálogo con el vehículo—, pero no reproduce la dinámica de un motor de descenso ni el polvo de regolito que se levanta al frenar.
Los precedentes ayudan a calibrar el anuncio. El proyecto Flight Opportunities del Armstrong ya había financiado vuelos tempranos: en 2019 se ensayó una trayectoria de descenso y aterrizaje similar a la lunar, y en 2020 se demostraron dos sistemas de sensores de precisión de la NASA. Lo de ahora es la suma de esas piezas en un paquete que funciona junto.
La otra pata es industrial. La agencia confirma que varios fabricantes de módulos lunares han incorporado versiones de SPLICE en sus plataformas y que algunos de los vehículos previstos para las próximas misiones de base lunar usan datos generados por estos desarrollos para ejecutar tomas de contacto suaves. El plan pasa por publicar el sistema en el catálogo de software de la NASA, previsto para este otoño, y por que varias empresas evalúen su navegación para aterrizajes de precisión e incluso para mover vehículos de forma autónoma sobre la superficie. El siguiente escalón previsto era una prueba a escala real en las instalaciones de Voyager Technologies, en Mojave.
Mi lectura es que estamos ante un hito de integración más que ante una revolución. SPLICE no inventa la navegación relativa ni el lidar: los junta, los hace hablar entre sí y les concede la última palabra. En exploración espacial, eso suele ser lo que separa un prototipo de un instrumento de vuelo. No es un detalle menor.
Queda una incertidumbre que ninguna nota de prensa resuelve: cuántas de estas pruebas resistirían el ruido, el polvo y las vibraciones de un descenso verdadero. La respuesta llegará con los primeros módulos comerciales que aterricen con esta lógica a bordo. Hasta entonces, el dato firme es otro. La máquina ya sabe dónde no posarse.
🔬 Ficha del Descubrimiento
- Qué se ha descubierto: la NASA ha validado SPLICE, un sistema de guiado y navegación que cartografía el terreno y elige o descarta por sí solo el punto de aterrizaje.
- Dónde: lecho seco del lago Rogers, junto al Centro de Investigación de Vuelo Armstrong, en Edwards (California).
- Institución responsable: NASA, con desarrollo en el Centro Espacial Johnson (Houston) e integración en el Armstrong.
- Cuándo: vuelo de descenso simulado el 27 de agosto de 2026; integración y pruebas de vuelo en junio y julio de 2026.
- Impacto a futuro: permitirá a módulos lunares y marcianos aterrizar con precisión sin intervención humana desde tierra.